01
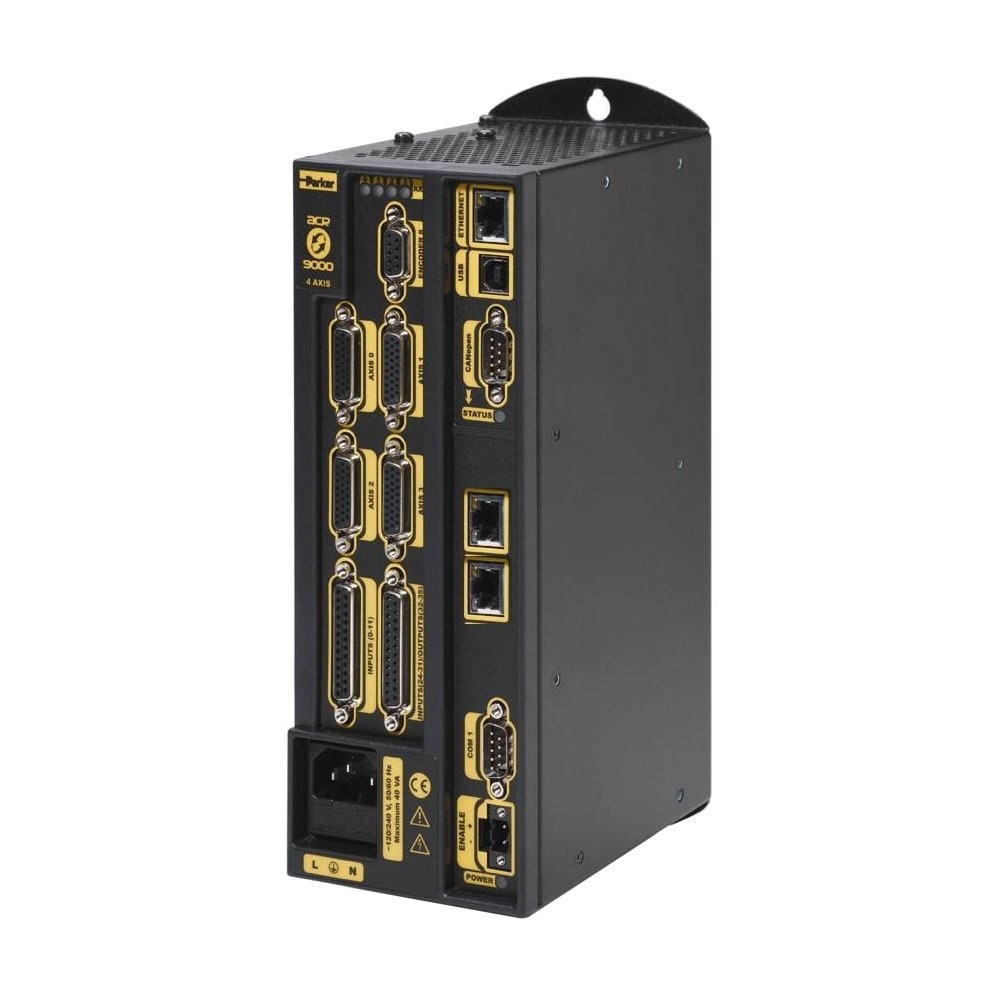
ACR9000 运动控制器 过时的
ACR9000可控制多达8个伺服/步进轴,使用Ethernet Powerlink多达16个轴。使用派克直观的AcroBasic编程语言编程可实现简单的点到点或复杂的协调运动,如电子凸轮和电子齿轮。
产品技术
将控制器、驱动器、电机和机械执行机构组合为精确、可扩展的运动系统。
技术概览
将控制器、驱动器、电机和机械执行机构组合为精确、可扩展的运动系统。
产品系列
ACR9000可控制多达8个伺服/步进轴,使用Ethernet Powerlink多达16个轴。使用派克直观的AcroBasic编程语言编程可实现简单的点到点或复杂的协调运动,如电子凸轮和电子齿轮。
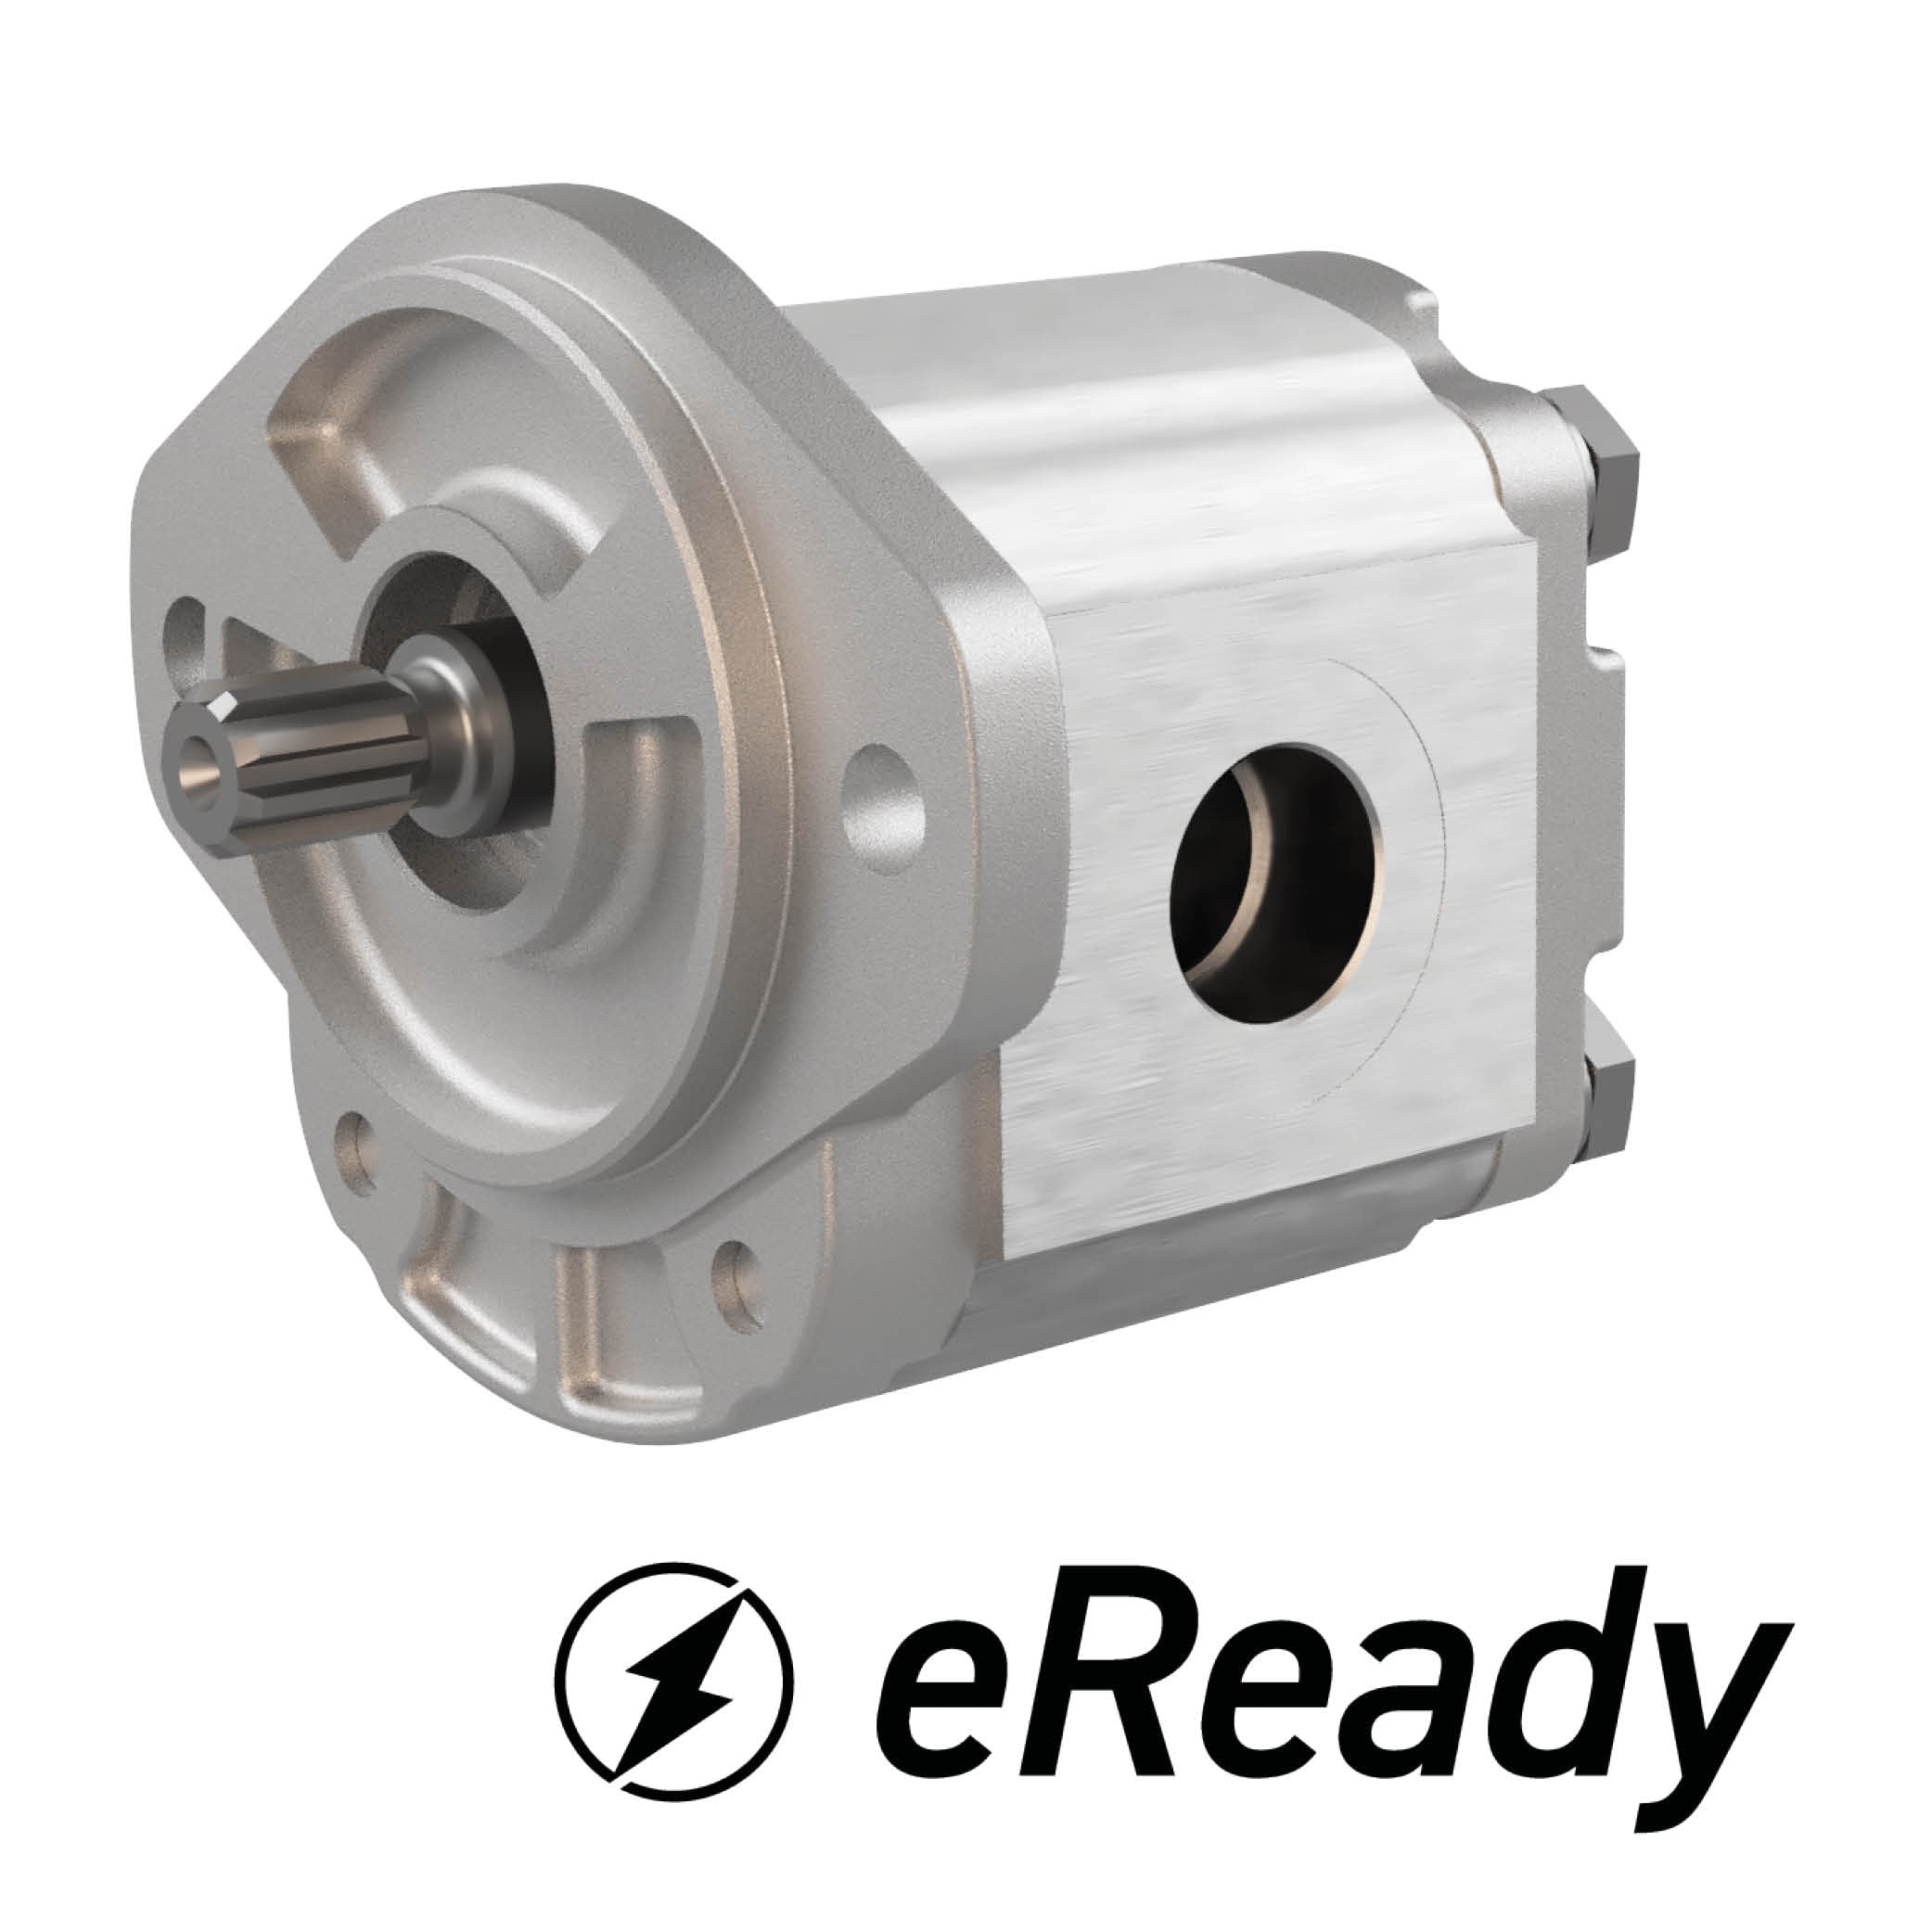
PGM 511压力高达250bar(3,625psi)和转速高达4,000rpm。 PGM 511具有卓越的性能,在高工作压力下效率高和噪声低。排量从3-33cc。
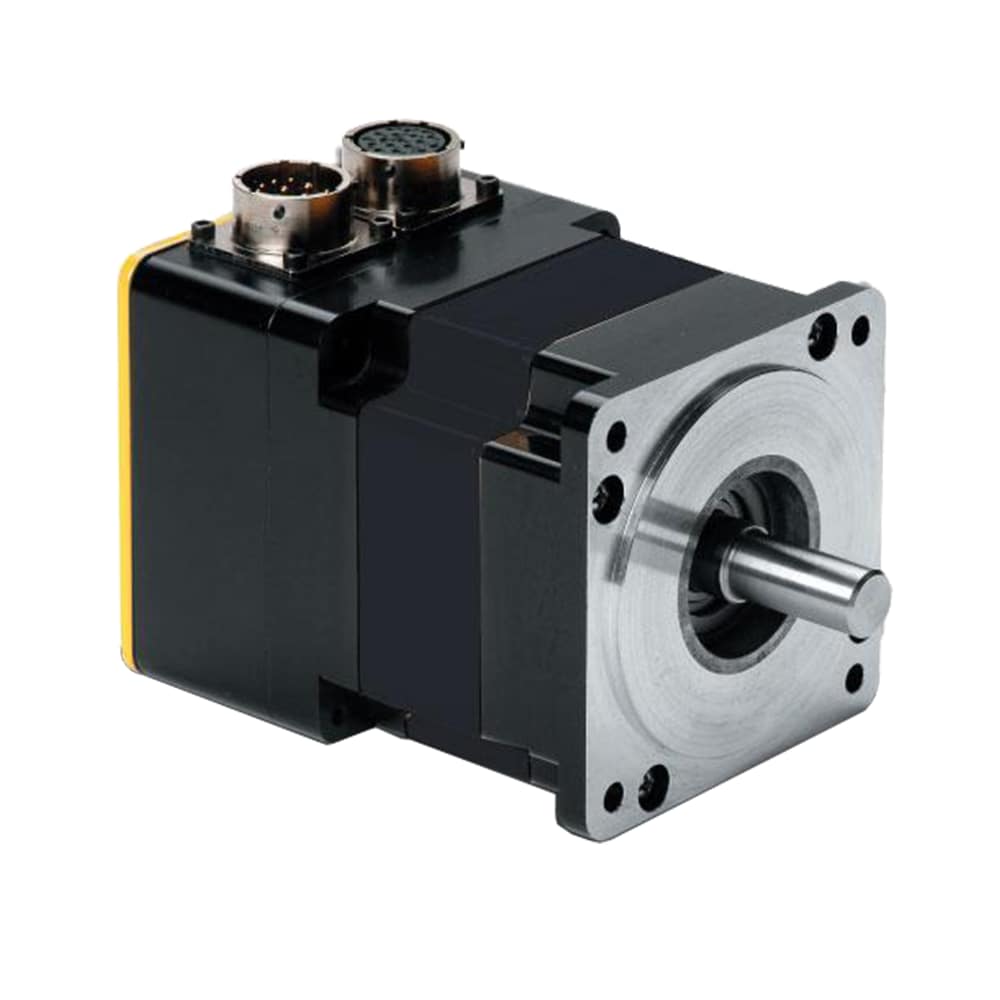
框架规格:NEMA 16, 23 and 34, BE采用开放式定子铁芯设计,在紧凑的体积下提供了平稳运行和高性能. 派克更可提供更多订制化选择.
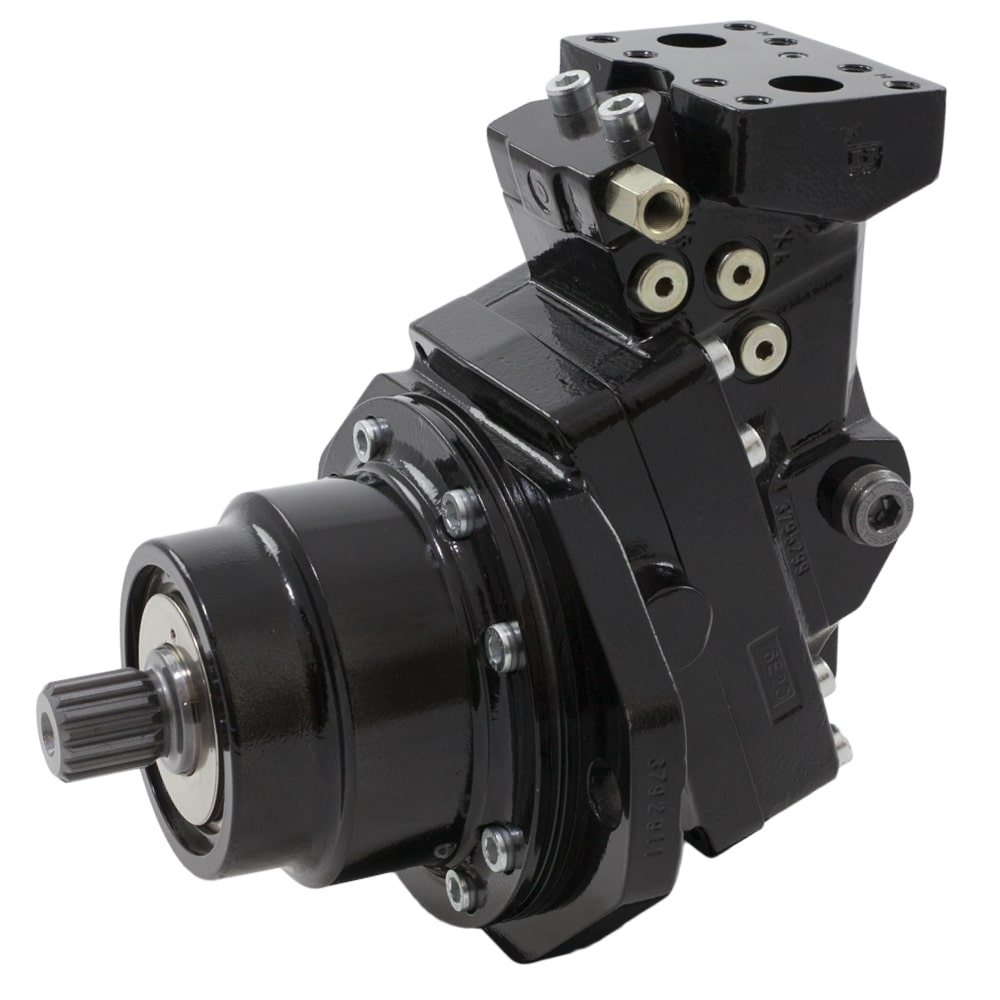
T12系列具有高达480 bar(7,000 psi)的工作压力和高达7.900 rpm的转速。 T12是一个坚固的双变量马达,是为跟踪驱动程序量身定制的。尺寸60cc。
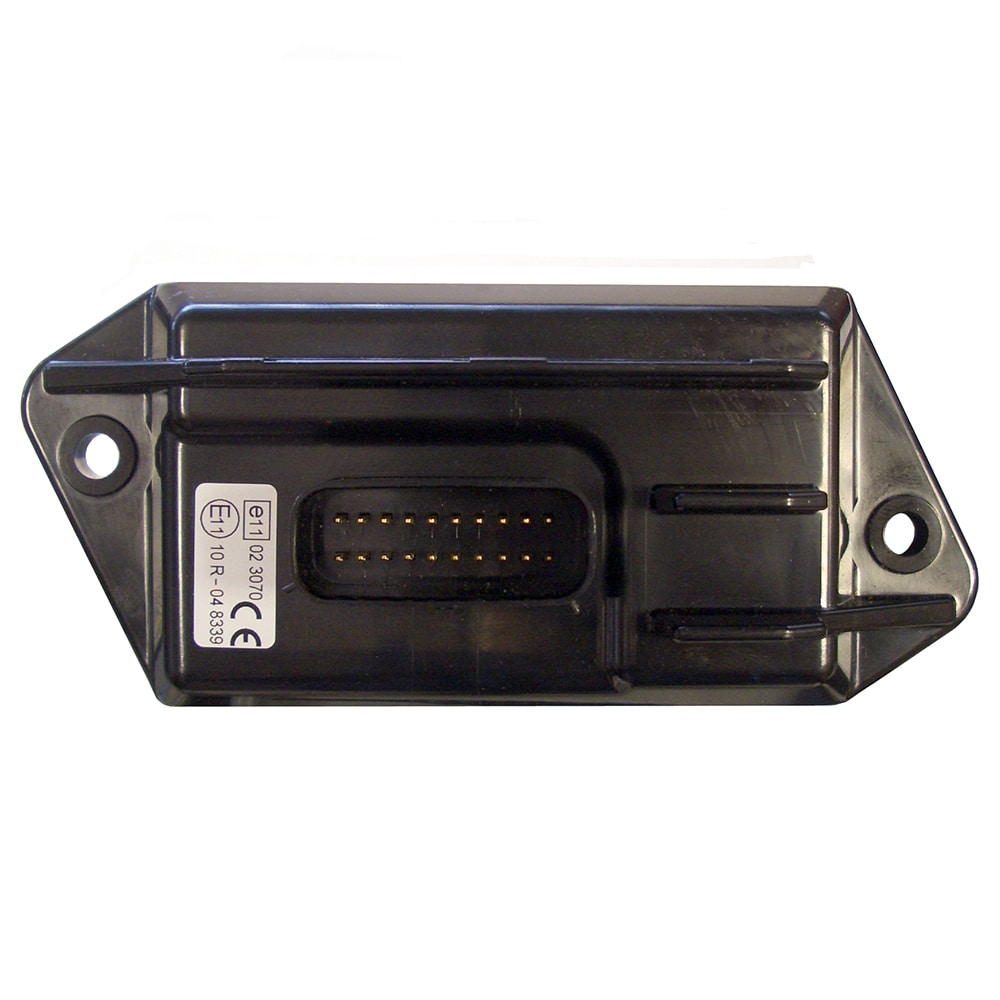
派克的CM0410 控制器模块是一个J1939从属单元,可用于车辆控制系统。控制器I/O可使用PC工具进行配置。 CM0410模块使用J1939协议通过CAN总线连接进行通信。
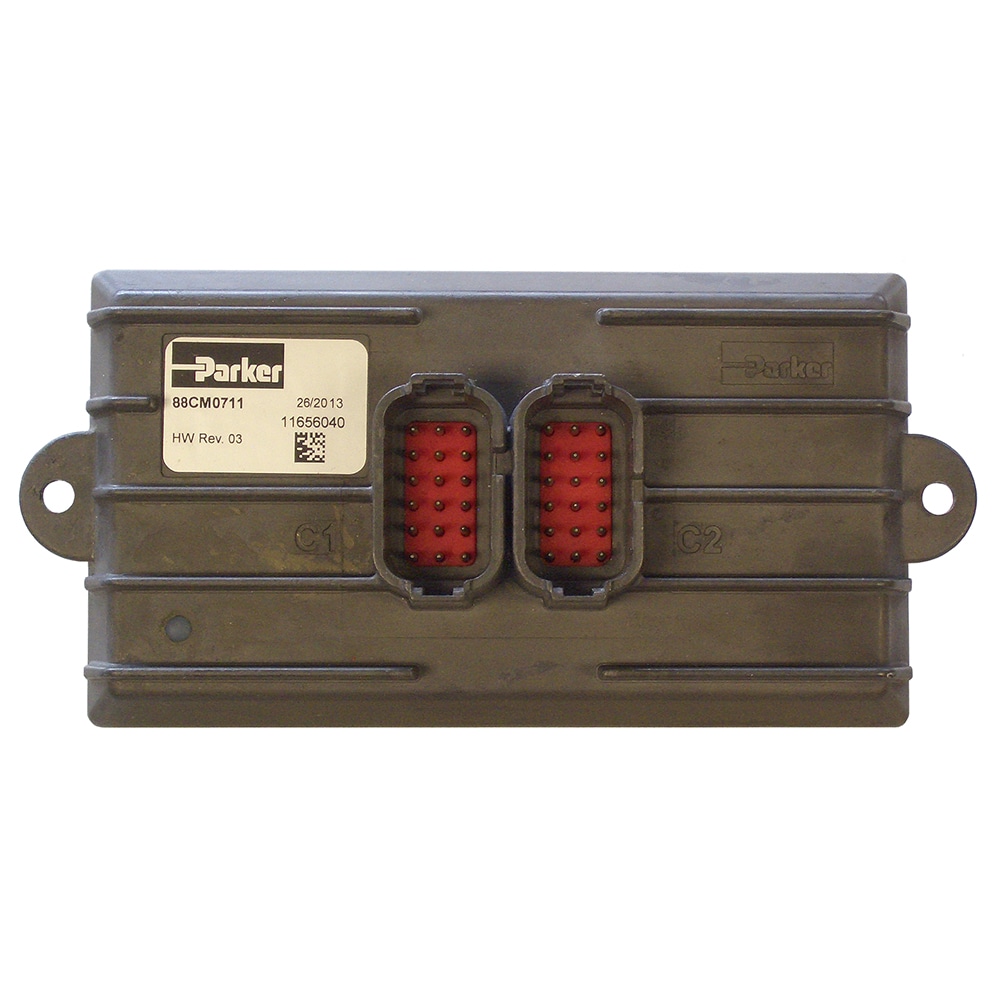
CM0711控制器模块是一个半定制控制器,可以单独使用或与系统中的其他控制器一起使用。CM0711是客户可编程的,以满足他们的需求。CM0711通过CAN总线连接使用J1939协议进行通信。
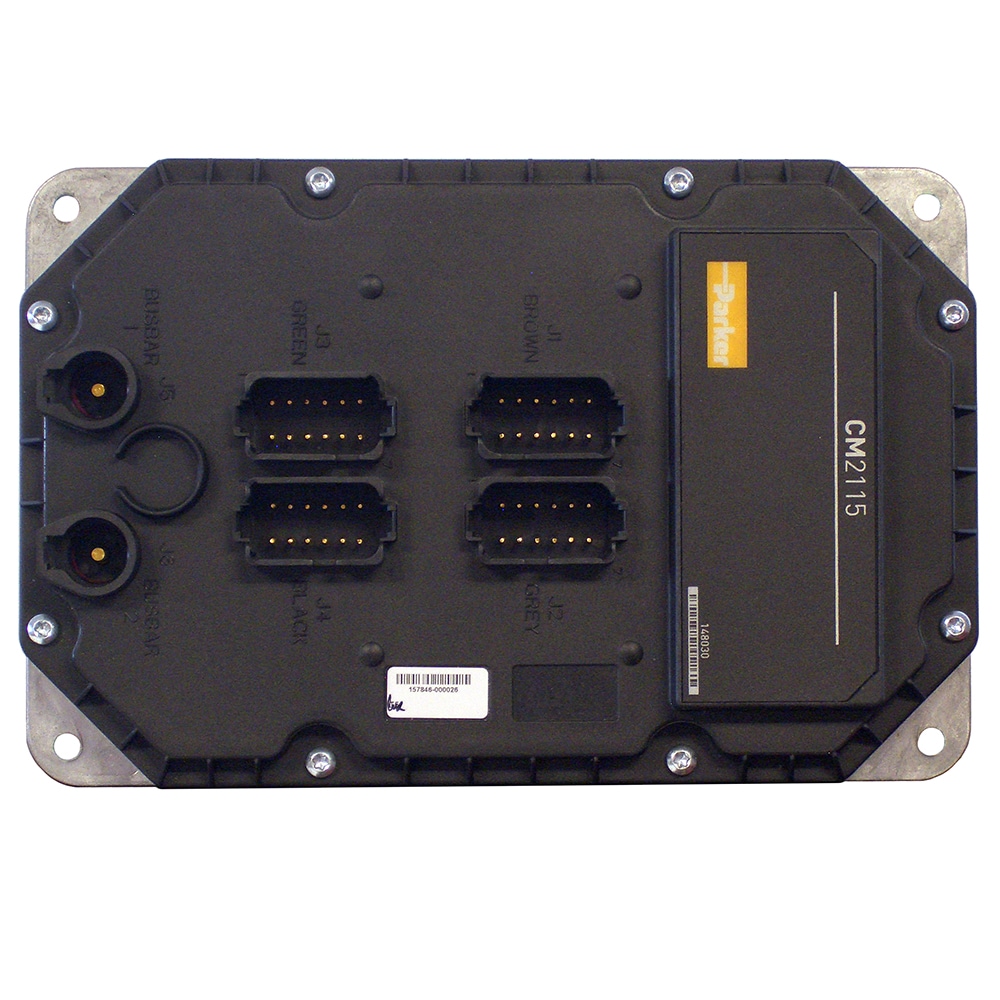
CM2115控制器模块是半定制控制器,可以单独使用或与系统中的其他控制器一起使用。CM2115可由客户编程,以满足他们的需求。CM2115通过CAN总线连接使用J1939协议进行通信。
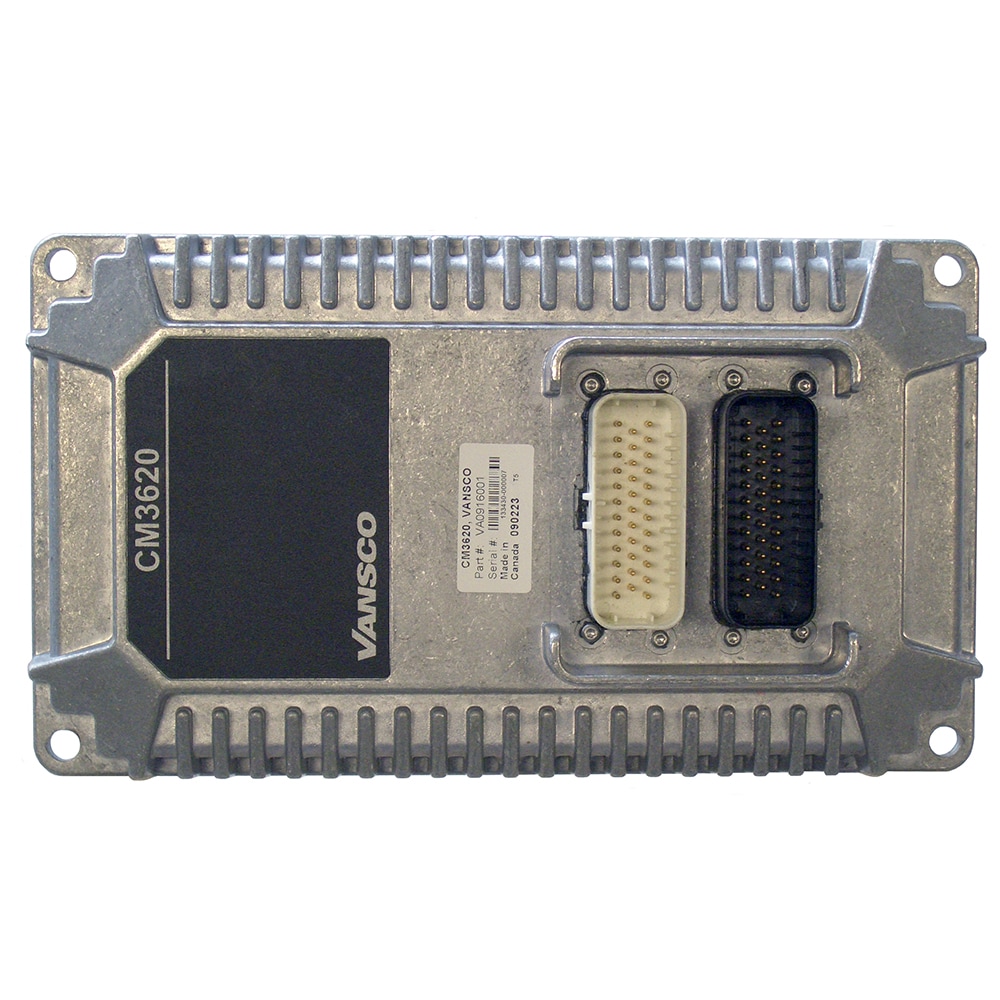
CM3620控制器模块是半定制控制器,可以单独使用或与系统中的其他控制器一起使用。控制器有36个输入和20个输出。CM3620模块使用J1939协议通过CAN总线连接进行通信。
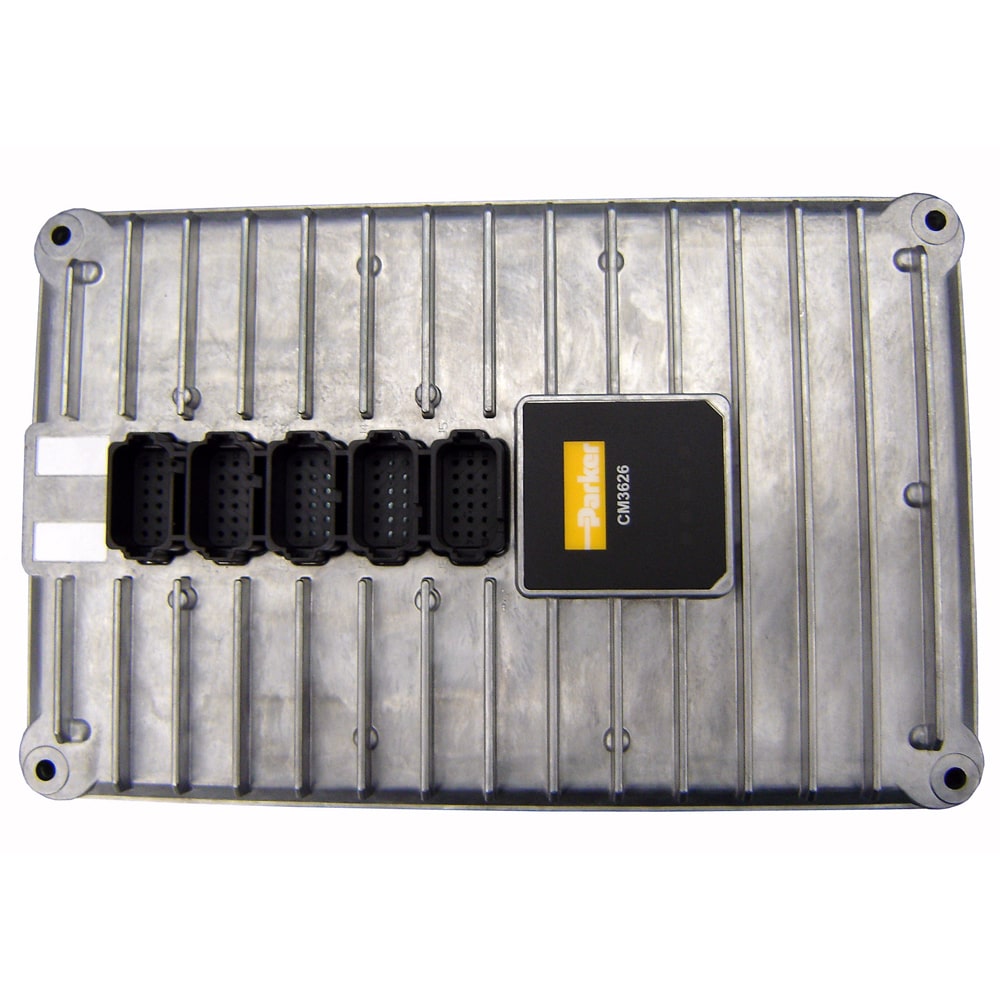
CM3626控制器模块是半定制控制器,可以单独使用或与系统中的其他控制器一起使用。控制器有36个输入和26个输出。CM3626模块使用J1939协议通过CAN总线连接进行通信。
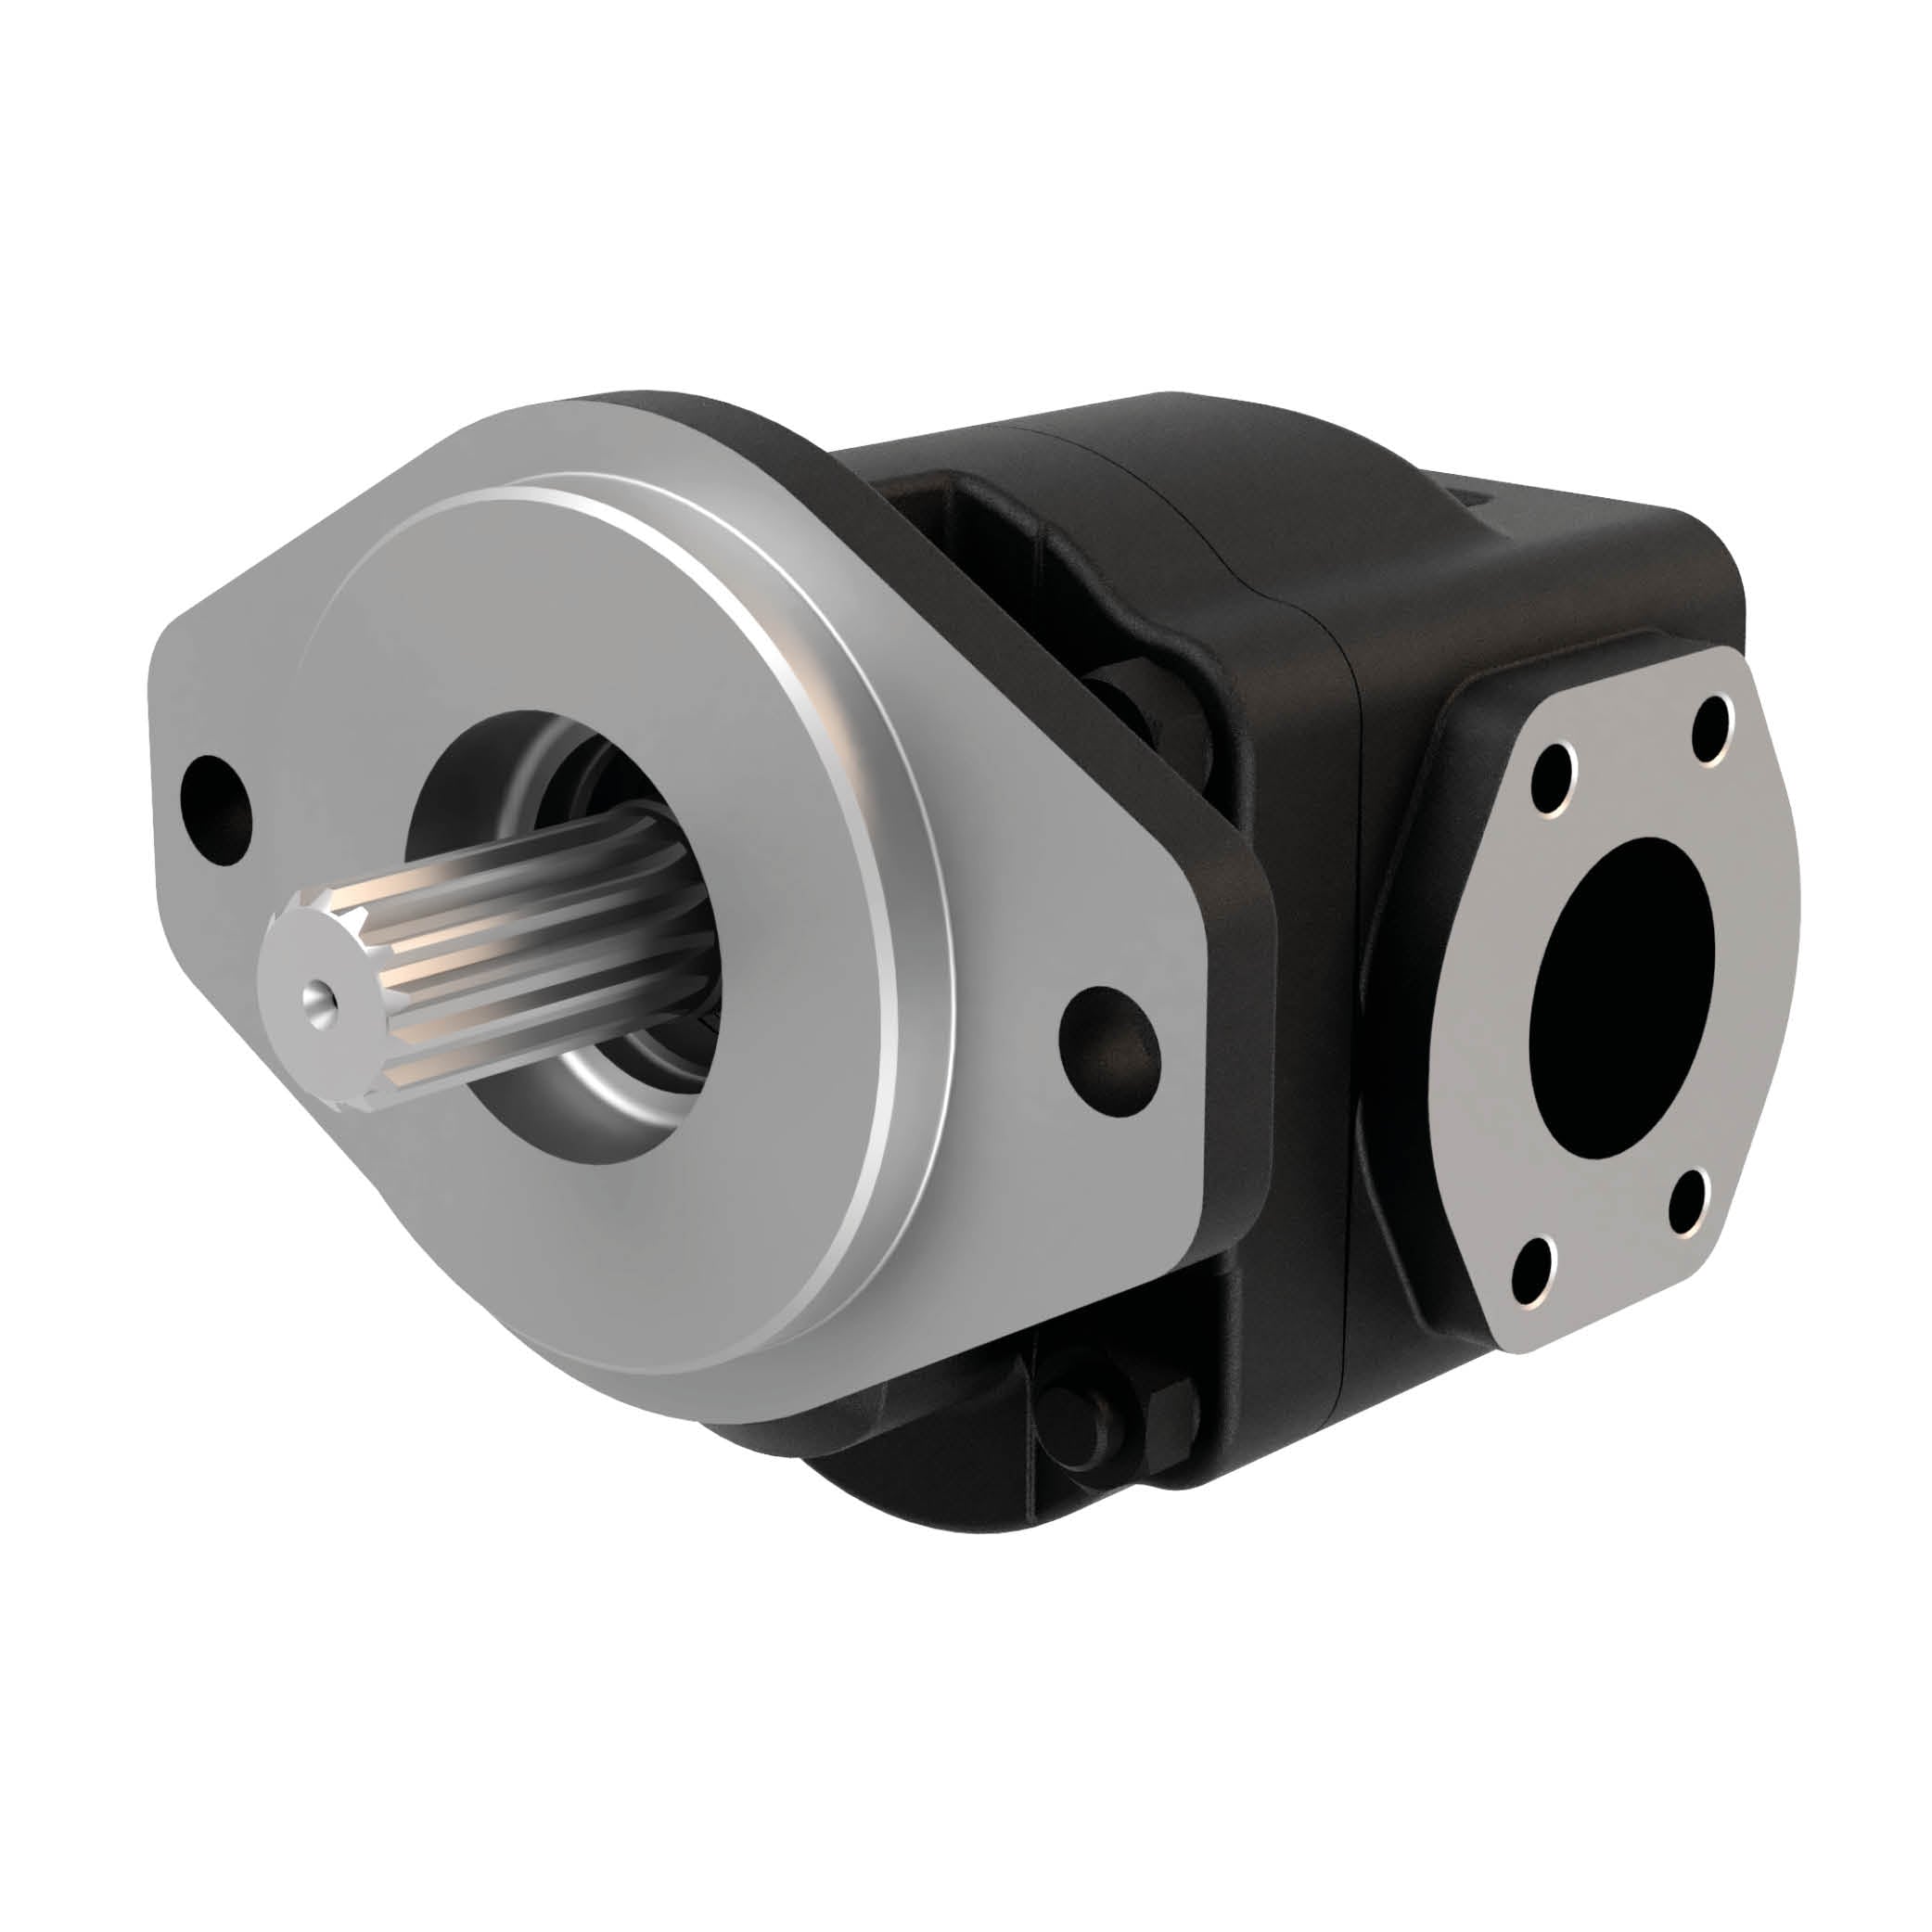
PGM 640具有高达275bar(4,000psi)的运行压力和高达3,300rpm的速度。坚固,耐用,紧凑型设计,低噪声和高驱动功率。包括多种集成阀选项。排量从30-80cc。
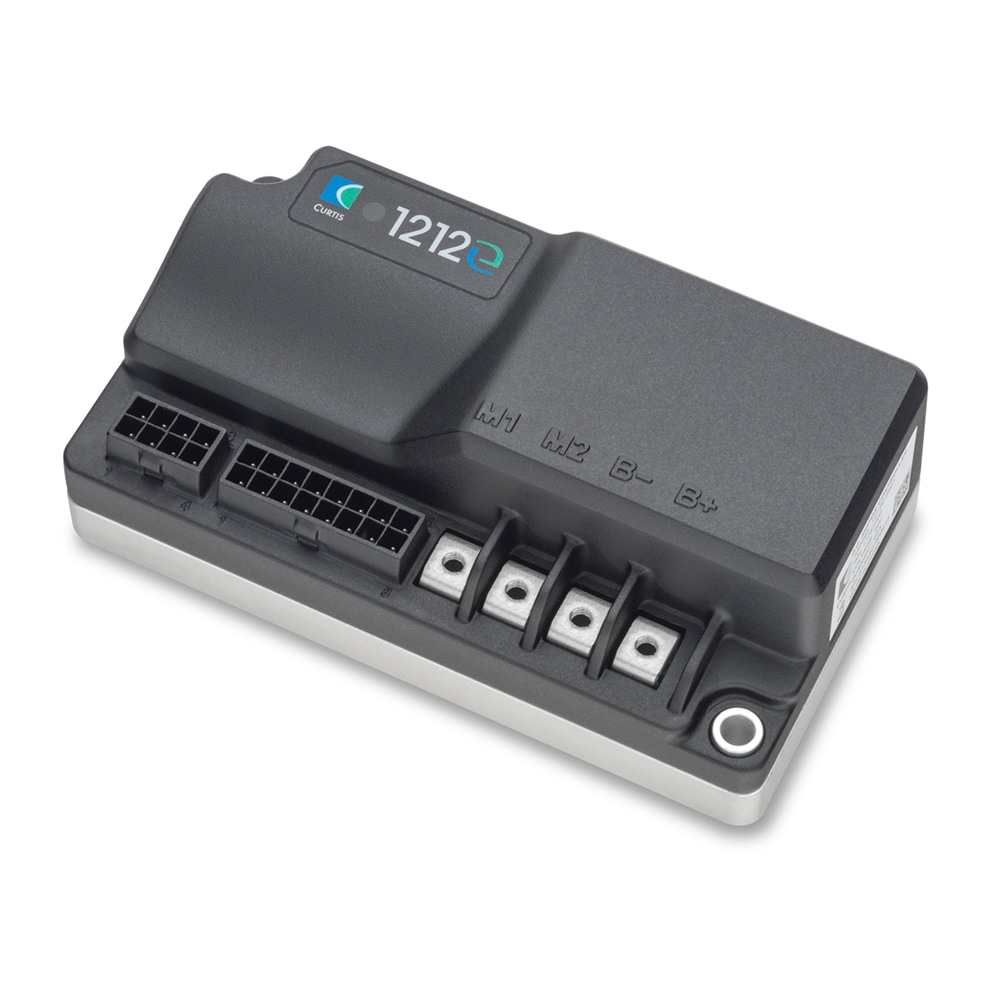
Curtis 1212E 电机控制器可为永磁有刷电机提供高效控制,为托盘车、地面清洁设备及其他低功率车辆带来平稳的性能、灵活的集成能力和先进的诊断功能。
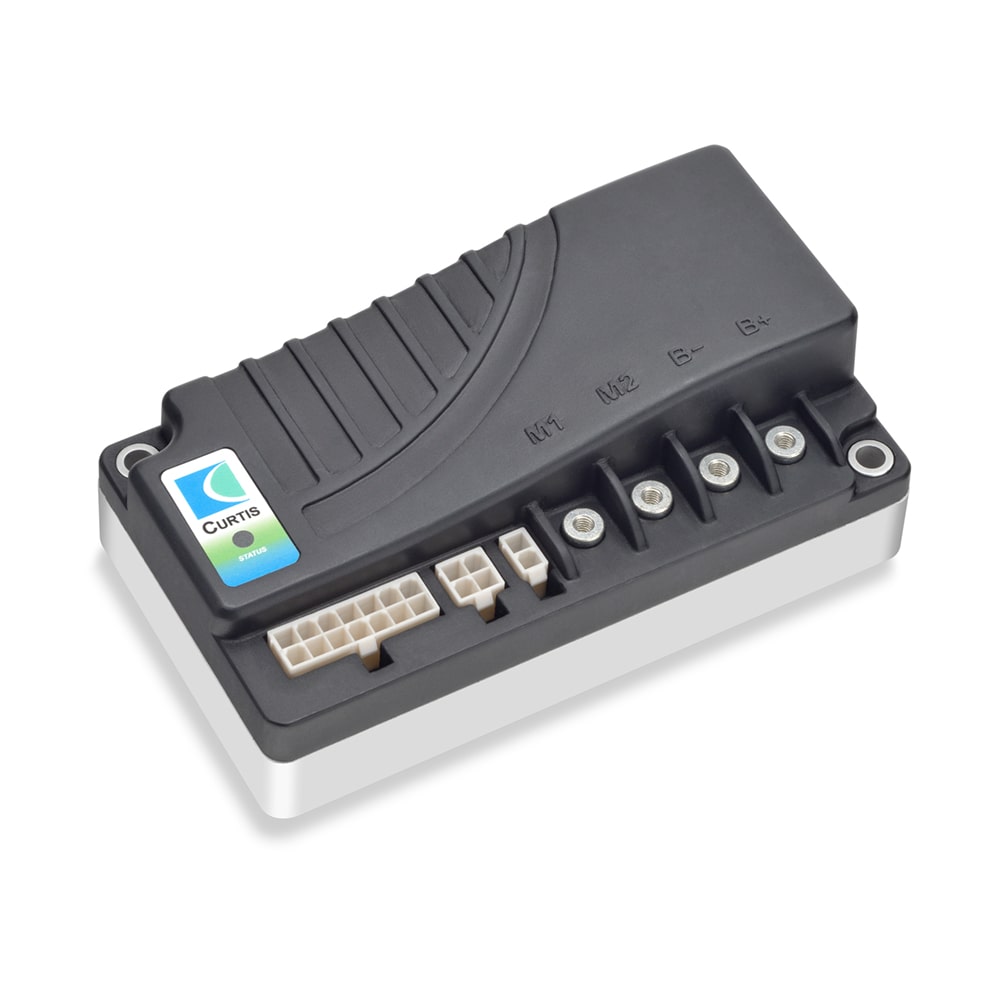
The Curtis 1212S/P/C motor controller delivers efficient control of permanent magnet motors, providing smooth performance, flexible integration, and reliable vehicle control for pallet trucks, floorcare machines, and other industrial vehicles.
典型应用
从元件选型到系统集成,围绕压力、温度、介质、环境和生命周期目标优化方案。
需要更具体的配置建议?